即刻App年轻人的同好社区
下载
人型机器人公司是怎么骗你的?
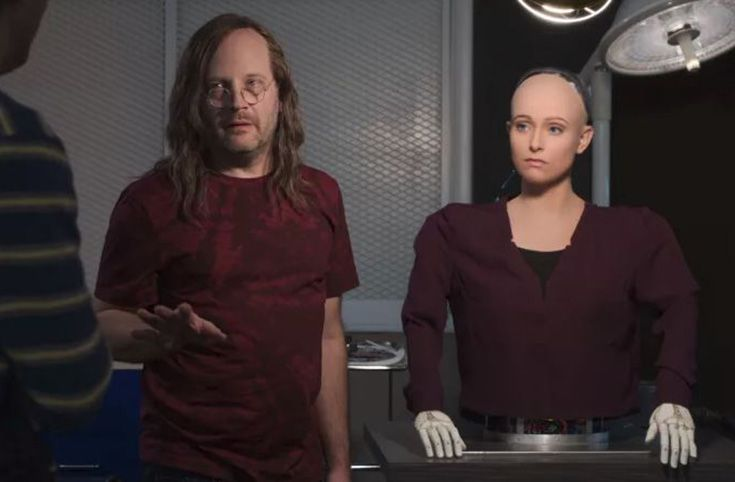
//例如,某人型机器人公司在舞台上展示新品走秀,公众立刻猜测“里面藏人”的议论此起彼伏。尽管厂家会通过拆开展示来澄清质疑,但这更反映出公众难以识别厂商在演示中采用的“拟真化”或“气灯效应”式(gaslight)手段——即通过精心编排、叙事包装与技术模糊化,制造出超越实际技术水平的智能幻象。//
人型机器人的控制系统通常类比人体而分为“大脑”和“小脑”两个计算模块,以及驱动关节的机械执行模块。其中,“大脑”模块负责感知、规划、决策和人机交互等高级功能,处理视觉、听觉、力觉等多模态信息并进行复杂逻辑推理和长时行为规划;“小脑”模块则专注于运动控制与协调,接收大脑指令后以极高频率控制电机关节,保证动作的稳定性和平滑度。驱动关节并执行具体动作的机械模块(即电动机、减速器和连杆结构等硬件)是机器人“机能”的载体,将控制指令转化为实际运动。
大脑与小脑协同形成感知、决策、执行的闭环,模拟人脑的功能分工;而机械模块则提供物理动作的动力基础。这种软硬件结合的架构是高端人形机器人实现拟人运动的基础框架。
常见“动起来”的演示方式
在行业演示和宣传中,人形机器人“会动”主要靠几种方式,而这些方式与真正的自主感知控制有本质区别。
预录脚本播放:
这是最早期也是最常见的方式。机器人演示时的动作实际上是事先预设好的脚本,机器人按既定程序“播放”动画轨迹完成表演。例如,一段被精心编排的走步或舞蹈表演,机器人只是按照预先录制好的运动序列执行,而不是根据现场感知即时决策。
行业报告指出,现阶段许多人形机器人演示仍依赖预先编写的脚本甚至远程控制,这类演示虽然看起来流畅,灵活性却受到极大限制。某展会上人形机器人的走秀场景中,其优雅的动作让观众纷纷猜测是真实自主还是预设动画。
人类动作捕捉驱动加回放:
利用动作捕捉设备记录人类表演者的全身动作,将采集到的运动数据映射到机器人上。机器人执行时回放这些数据,可能再经过后期微调使运动更平滑。该方式确保机器人动作逼真自然,但本质上依然是人类示范数据驱动,缺乏实时感知。行业分析提到,机器人数据采集方式常分为遥控操作、动作捕捉、大模型三类,其中动作捕捉能直接将人类动作迁移至人形机器人,具备精度高、数据全面等优势,目前是最主流的数据采集方式。
某头部人型机器人公司展示了使用惯性动捕加人工智能方式训练机器人的案例:人表演多次指定动作,机器人模彷并通过学习优化未来运动。但无论是离线还是在线录制,这依然是“先有人演示、机器人再复制”的流程,不是真正自主规划行为。
实时动作克隆:
通过遥操作技术,人类使用操控杆、虚拟现实设备或穿戴式动捕装置实时控制机器人,使机器人“跟随”真人一步步动作。其效果是机器人能瞬时复制人类的运动,但依靠的是外部输入而非自主决策。
业内指出,遥操作可让人类全身动作实时驱动机器人,相关示范数据则用于模彷学习。这类演示给观众直观的印象,但机器人本身只是在执行复制指令,没有真正理解场景。它类似于远程遥控,不能应对未知情况。
真正的端到端实时闭环:
即机器人依靠自身传感器实时感知环境,经过自主决策算法完成动态运动。理想状态下,机器人能在未知环境下自主调整姿态、躲避障碍、自主寻路。这需要感知、决策、执行的高效闭环。但目前全球来看,这类系统尚处在研发前沿,仍未形成成熟稳定的商业演示。
业界普遍认为,要实现这一目标,依赖于生成式人工智能、大型语言模型、强化学习、计算机视觉等多项前沿技术的突破。目前公开展示的案例中,很少有真正意义上的实时闭环演示,多数仍属于前三类方法的变种或组合。
历史案例:日本机器人热潮的警示
回顾历史,类似的现象并非首次出现。20世纪80年代,日本曾掀起人形机器人研发热潮,但多数项目只是实验室阶段原型,在公开演示时往往采用预设动作或遥控操作。事实上,有分析指出,以往的人形机器人演示和技术宣传中多有夸大,真实技术往往停留在原型机水平。
公众对机器人技术的质疑,常源于技术演示与现实落地之间的巨大落差:早年日本的机器人项目因研发成本高、实际应用场景少,被戏称为“造价高昂却难以落地”。
这些历史案例提醒我们,当下光鲜的演示背后可能存在夸大,其研发成果真正转化为实用产品仍需时日。
行业误导乱象分析
目前看来,几乎所有公开的人形机器人演示都属于前三类,而非真正意义上的自主控制。由于信息不对称和技术认知差距,很多观众无法识别这些演示背后的机制,容易误以为机器人已经具备了真实智能控制。
评论指出,以前行业里出现的造假事件和机器人仅停留原型的现实,让大众本能地用“真人操控”来解释各类炫酷演示。例如,某人型机器人公司在舞台上展示新品走秀,公众立刻猜测“里面藏人”的议论此起彼伏。尽管厂家会通过拆开展示来澄清质疑,但这更反映出公众难以识别厂商在演示中采用的“拟真化”或“气灯效应”式(gaslight)手段——即通过精心编排、叙事包装与技术模糊化,制造出超越实际技术水平的智能幻象。
从技术层面看,真正的端到端架构需要硬件、控制算法和软件深度融合,挑战极大。
机器人感知、决策、执行的闭环设计跨越了计算机视觉、人工智能推理、动力学控制等多个领域,不是简单线性累积的关系。当前案例中常用的分步方法虽然能逼真地呈现动作,但若要让机器人自主应对新任务,需要极其复杂的模型和算法。模型越大、算法越复杂,实时性和能耗就越高,这与目前消费级或自动驾驶系统的技术水平差距甚远。
此外,最先进的演示往往需要额外的硬件辅助和专门编排,难以简单复制在更开放的场景中。类似地,某头部人型机器人公司的跑跳演示背后也常使用地面传感系统和外部计算机加速,进一步证明当前动态演示离真正的移动智能还有距离。
从智能化程度看,机器人需要同时处理视觉、触觉、环境理解和复杂运动等多维任务。业内专家指出,机器人要抓取和移动物体,需要融合视觉、触觉、位置感知等多种感觉输入,其复杂度要远高于让车辆按交通规则行驶。
自主驾驶虽然也很难,但至少有比较固定的道路规则和感知标准;相比之下,人形机器人要在混乱、狭小、动态的人类环境中工作,还需躲避儿童或宠物等不可预知因素,挑战更大。因此,将人形机器人技术简单类比为自动驾驶是片面的。
总之,目前行业中的大量“演示造假”现象反映的是技术发展尚未跟上炒作的现实。无论是国内资本市场的报道还是国外媒体的调查,都揭示了过度宣传和真实落地之间的鸿沟。
例如,有媒体调查指出,某头部人型机器人公司早期靠大量宣传视频吸引关注,其创始人也坦承这些视频帮助企业渡过难关,被戏称为“视频公司”。这些案例说明,当前行业的结构性问题——从研发成本高、内行骗外行、技术复杂到信息不对称——才是核心所在,而非单一厂商的个别问题。
//例如,某人型机器人公司在舞台上展示新品走秀,公众立刻猜测“里面藏人”的议论此起彼伏。尽管厂家会通过拆开展示来澄清质疑,但这更反映出公众难以识别厂商在演示中采用的“拟真化”或“气灯效应”式(gaslight)手段——即通过精心编排、叙事包装与技术模糊化,制造出超越实际技术水平的智能幻象。//
人型机器人的控制系统通常类比人体而分为“大脑”和“小脑”两个计算模块,以及驱动关节的机械执行模块。其中,“大脑”模块负责感知、规划、决策和人机交互等高级功能,处理视觉、听觉、力觉等多模态信息并进行复杂逻辑推理和长时行为规划;“小脑”模块则专注于运动控制与协调,接收大脑指令后以极高频率控制电机关节,保证动作的稳定性和平滑度。驱动关节并执行具体动作的机械模块(即电动机、减速器和连杆结构等硬件)是机器人“机能”的载体,将控制指令转化为实际运动。
大脑与小脑协同形成感知、决策、执行的闭环,模拟人脑的功能分工;而机械模块则提供物理动作的动力基础。这种软硬件结合的架构是高端人形机器人实现拟人运动的基础框架。
常见“动起来”的演示方式
在行业演示和宣传中,人形机器人“会动”主要靠几种方式,而这些方式与真正的自主感知控制有本质区别。
预录脚本播放:
这是最早期也是最常见的方式。机器人演示时的动作实际上是事先预设好的脚本,机器人按既定程序“播放”动画轨迹完成表演。例如,一段被精心编排的走步或舞蹈表演,机器人只是按照预先录制好的运动序列执行,而不是根据现场感知即时决策。
行业报告指出,现阶段许多人形机器人演示仍依赖预先编写的脚本甚至远程控制,这类演示虽然看起来流畅,灵活性却受到极大限制。某展会上人形机器人的走秀场景中,其优雅的动作让观众纷纷猜测是真实自主还是预设动画。
人类动作捕捉驱动加回放:
利用动作捕捉设备记录人类表演者的全身动作,将采集到的运动数据映射到机器人上。机器人执行时回放这些数据,可能再经过后期微调使运动更平滑。该方式确保机器人动作逼真自然,但本质上依然是人类示范数据驱动,缺乏实时感知。行业分析提到,机器人数据采集方式常分为遥控操作、动作捕捉、大模型三类,其中动作捕捉能直接将人类动作迁移至人形机器人,具备精度高、数据全面等优势,目前是最主流的数据采集方式。
某头部人型机器人公司展示了使用惯性动捕加人工智能方式训练机器人的案例:人表演多次指定动作,机器人模彷并通过学习优化未来运动。但无论是离线还是在线录制,这依然是“先有人演示、机器人再复制”的流程,不是真正自主规划行为。
实时动作克隆:
通过遥操作技术,人类使用操控杆、虚拟现实设备或穿戴式动捕装置实时控制机器人,使机器人“跟随”真人一步步动作。其效果是机器人能瞬时复制人类的运动,但依靠的是外部输入而非自主决策。
业内指出,遥操作可让人类全身动作实时驱动机器人,相关示范数据则用于模彷学习。这类演示给观众直观的印象,但机器人本身只是在执行复制指令,没有真正理解场景。它类似于远程遥控,不能应对未知情况。
真正的端到端实时闭环:
即机器人依靠自身传感器实时感知环境,经过自主决策算法完成动态运动。理想状态下,机器人能在未知环境下自主调整姿态、躲避障碍、自主寻路。这需要感知、决策、执行的高效闭环。但目前全球来看,这类系统尚处在研发前沿,仍未形成成熟稳定的商业演示。
业界普遍认为,要实现这一目标,依赖于生成式人工智能、大型语言模型、强化学习、计算机视觉等多项前沿技术的突破。目前公开展示的案例中,很少有真正意义上的实时闭环演示,多数仍属于前三类方法的变种或组合。
历史案例:日本机器人热潮的警示
回顾历史,类似的现象并非首次出现。20世纪80年代,日本曾掀起人形机器人研发热潮,但多数项目只是实验室阶段原型,在公开演示时往往采用预设动作或遥控操作。事实上,有分析指出,以往的人形机器人演示和技术宣传中多有夸大,真实技术往往停留在原型机水平。
公众对机器人技术的质疑,常源于技术演示与现实落地之间的巨大落差:早年日本的机器人项目因研发成本高、实际应用场景少,被戏称为“造价高昂却难以落地”。
这些历史案例提醒我们,当下光鲜的演示背后可能存在夸大,其研发成果真正转化为实用产品仍需时日。
行业误导乱象分析
目前看来,几乎所有公开的人形机器人演示都属于前三类,而非真正意义上的自主控制。由于信息不对称和技术认知差距,很多观众无法识别这些演示背后的机制,容易误以为机器人已经具备了真实智能控制。
评论指出,以前行业里出现的造假事件和机器人仅停留原型的现实,让大众本能地用“真人操控”来解释各类炫酷演示。例如,某人型机器人公司在舞台上展示新品走秀,公众立刻猜测“里面藏人”的议论此起彼伏。尽管厂家会通过拆开展示来澄清质疑,但这更反映出公众难以识别厂商在演示中采用的“拟真化”或“气灯效应”式(gaslight)手段——即通过精心编排、叙事包装与技术模糊化,制造出超越实际技术水平的智能幻象。
从技术层面看,真正的端到端架构需要硬件、控制算法和软件深度融合,挑战极大。
机器人感知、决策、执行的闭环设计跨越了计算机视觉、人工智能推理、动力学控制等多个领域,不是简单线性累积的关系。当前案例中常用的分步方法虽然能逼真地呈现动作,但若要让机器人自主应对新任务,需要极其复杂的模型和算法。模型越大、算法越复杂,实时性和能耗就越高,这与目前消费级或自动驾驶系统的技术水平差距甚远。
此外,最先进的演示往往需要额外的硬件辅助和专门编排,难以简单复制在更开放的场景中。类似地,某头部人型机器人公司的跑跳演示背后也常使用地面传感系统和外部计算机加速,进一步证明当前动态演示离真正的移动智能还有距离。
从智能化程度看,机器人需要同时处理视觉、触觉、环境理解和复杂运动等多维任务。业内专家指出,机器人要抓取和移动物体,需要融合视觉、触觉、位置感知等多种感觉输入,其复杂度要远高于让车辆按交通规则行驶。
自主驾驶虽然也很难,但至少有比较固定的道路规则和感知标准;相比之下,人形机器人要在混乱、狭小、动态的人类环境中工作,还需躲避儿童或宠物等不可预知因素,挑战更大。因此,将人形机器人技术简单类比为自动驾驶是片面的。
总之,目前行业中的大量“演示造假”现象反映的是技术发展尚未跟上炒作的现实。无论是国内资本市场的报道还是国外媒体的调查,都揭示了过度宣传和真实落地之间的鸿沟。
例如,有媒体调查指出,某头部人型机器人公司早期靠大量宣传视频吸引关注,其创始人也坦承这些视频帮助企业渡过难关,被戏称为“视频公司”。这些案例说明,当前行业的结构性问题——从研发成本高、内行骗外行、技术复杂到信息不对称——才是核心所在,而非单一厂商的个别问题。
6 02
来自圈子
创业者的日常
38177人已经加入